Taller 4
Modelado y simulación de robots quirúrgicos en MATLAB
Lunes 26 de octubre · 17:00–18:30 Martes 27 de octubre · 16:00–17:30
Descripción
El taller abordará la teoría básica de la cinemática del robot quirúrgico da Vinci y una parte práctica en la que los participantes aprenderán a simular y controlar el modelo mediante Simulink de MATLAB.
Este enfoque permitirá integrar conceptos de robótica médica, modelado cinemático, simulación y control utilizando únicamente equipo de cómputo.
Requerimientos
Laboratorio de cómputo con MATLAB y Simulink instalados.
Talleristas
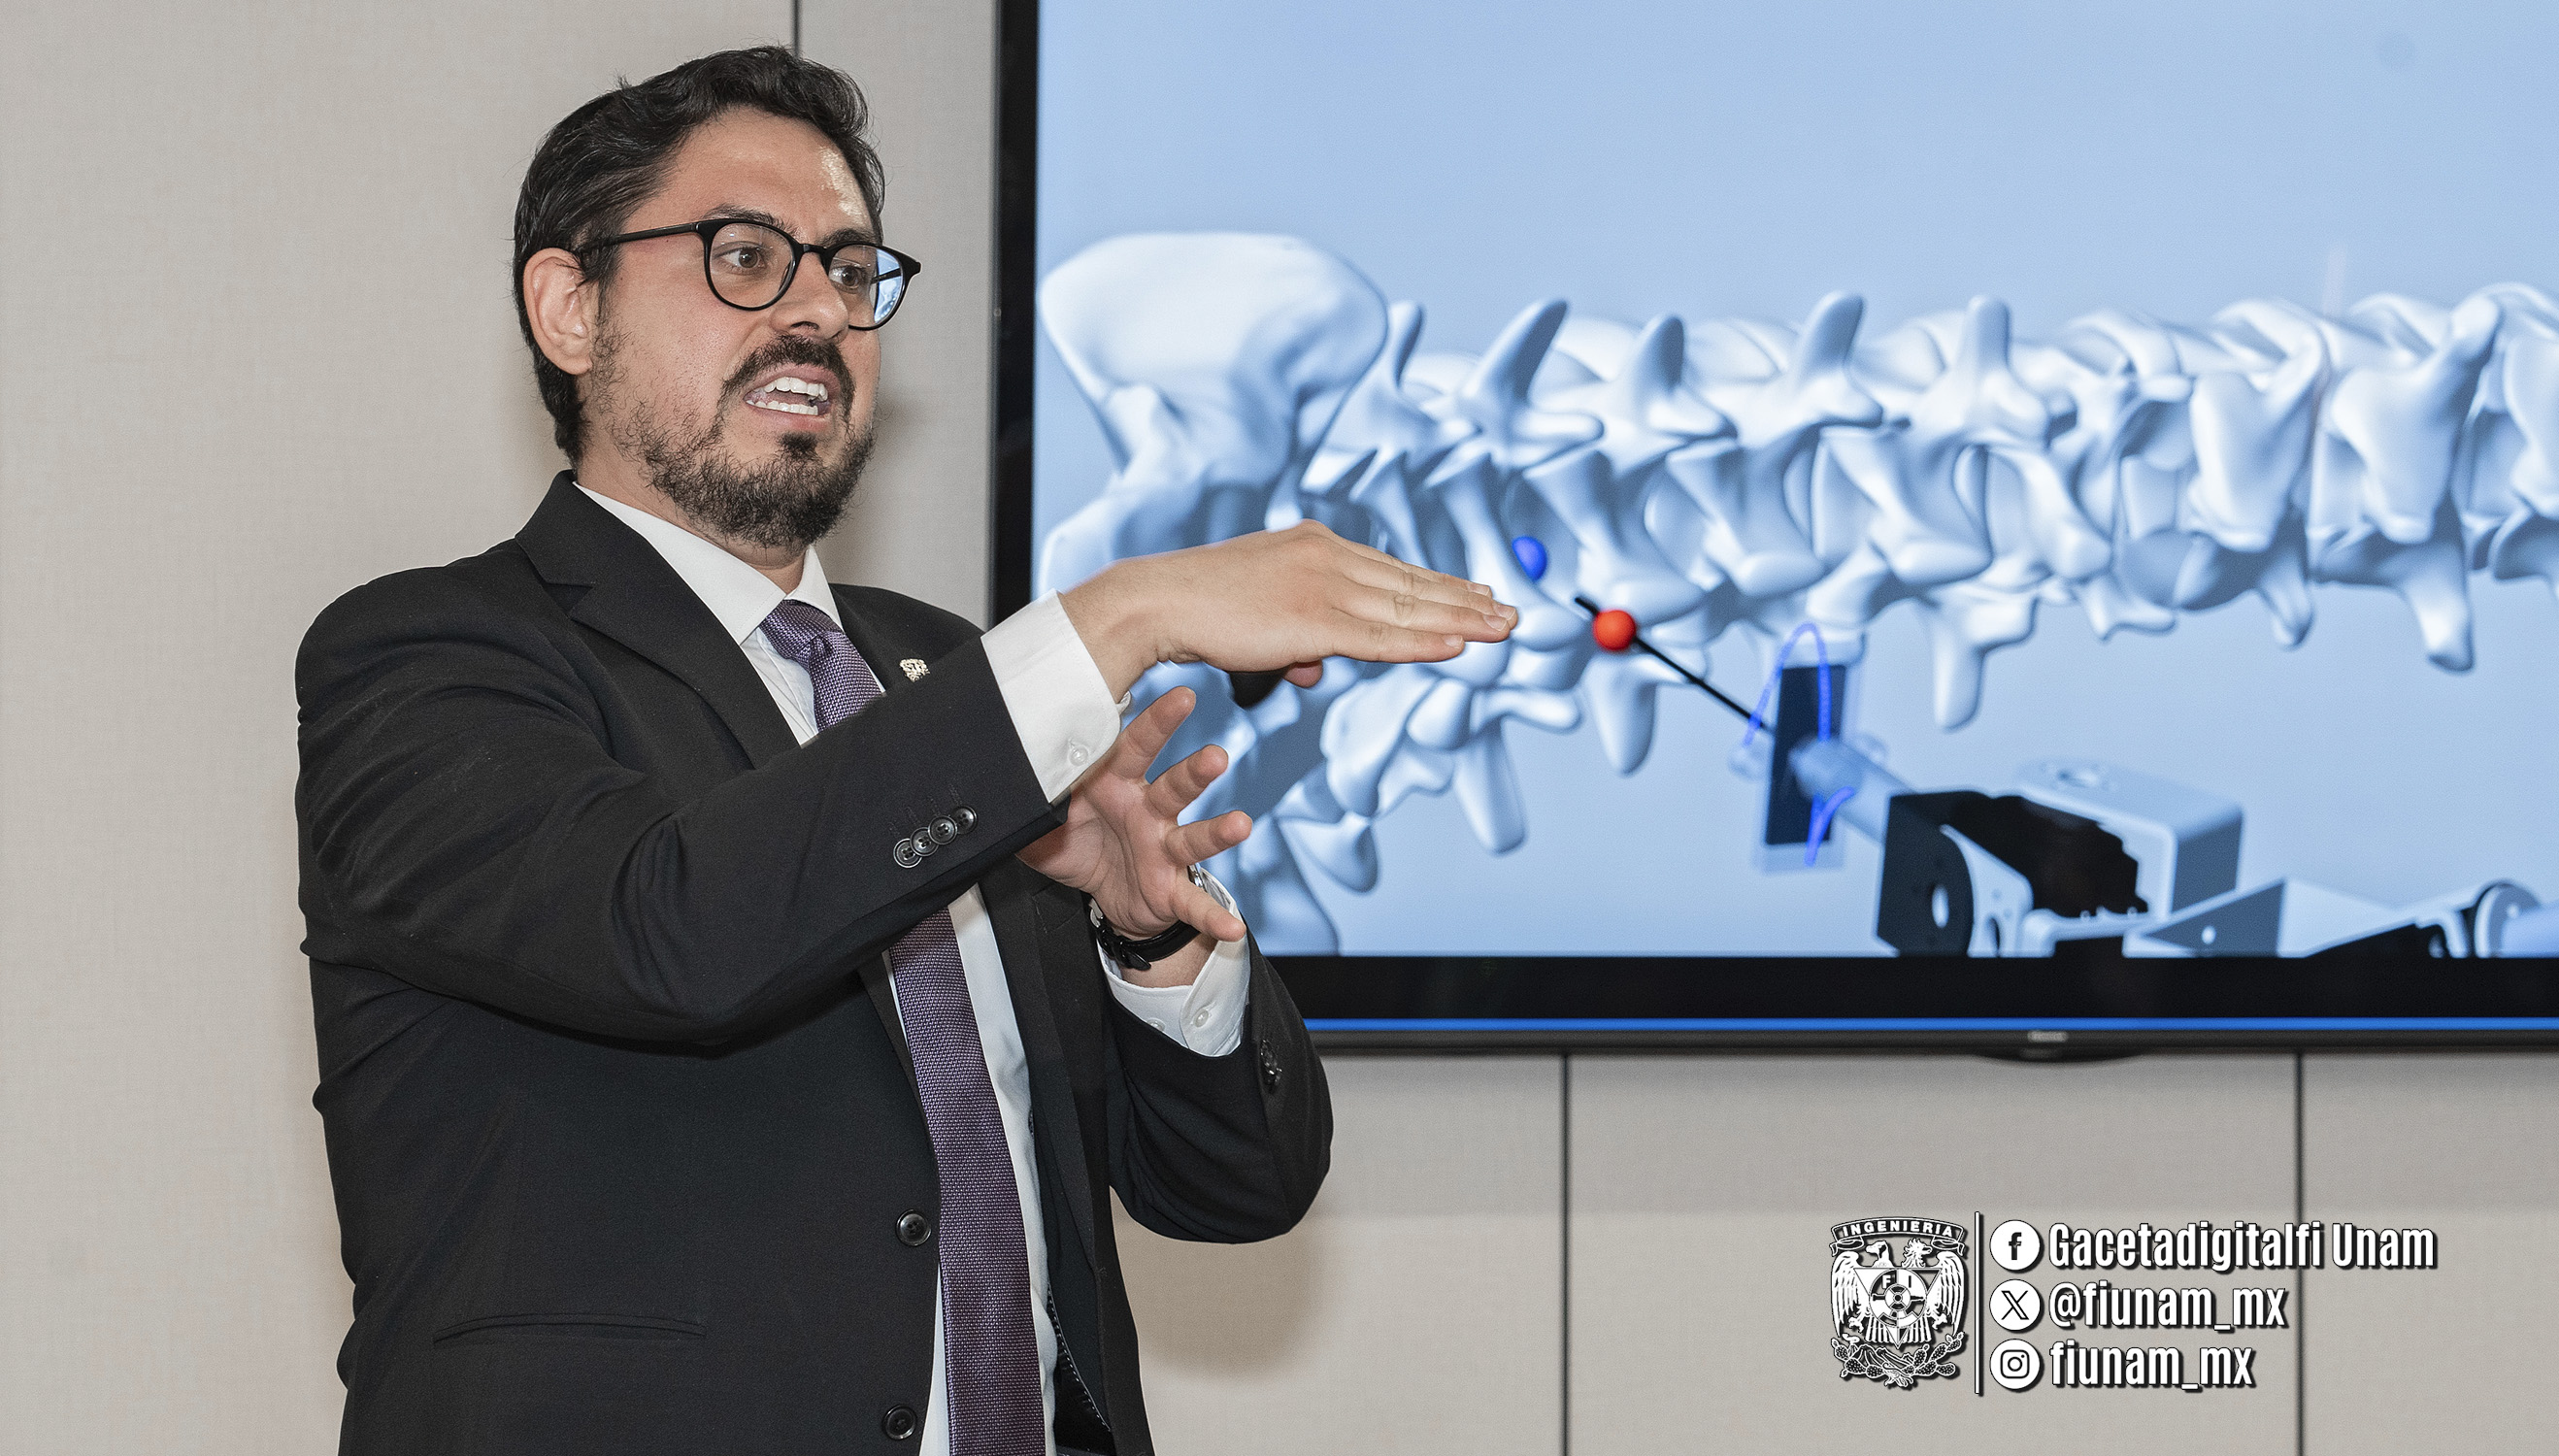
Dr. Daniel Haro Mendoza
Facultad de Ingeniería, UNAM
Fotografía: Eduardo Martínez Cuautle · Facultad de Ingeniería, UNAM
Dr. Luis Jiménez Ángeles
Facultad de Ingeniería, UNAM